Jeff Liu

Jeff Liu

又名 偃师傅

实验报告

Jeff Liu,又名偃师傅,是 BAP Lab 与 Yanshi Robotics 的联合创始人。他专注于复现前沿研究,推动相关技术的工程应用与推广,并研发能够解决实际问题的机器人。

实验报告

机器人工程、机器学习与智能系统的实验记录。保留实验方法、观察结果和适用限制,并提供原始报告。

2026
SO-101 ACT 零食抓取放置实验

· PDF 报告 · 英文

以双相机和主从臂采集 90 条示范,训练 ACT 策略,并将数据、网络、训练日志与两次自主真机试验连成完整实验记录。

强化与机器人学习机器人工程

G1 29 自由度行走与 Sim2Sim

· 交互报告 · 中文

使用真机部署格式的观测和非对称 Actor-Critic,在 Isaac Lab 训练并迁移到 MuJoCo,记录跨引擎控制排障。

强化与机器人学习

失败策略集锦:指标与实际位移

· 交互报告 · 中文

解剖训练指标良好却无法按命令前进的 G1 策略,用实际位移核查能力声明。

强化与机器人学习

G1 速度阶梯:从步行到奔跑

· 交互报告 · 中文

在库存 G1 上扩大训练命令的前进速度范围,观察速度跟踪、腾空行为与稳定性。

强化与机器人学习

库存 G1 平地行走实验

· 交互报告 · 中文

在 Isaac Lab 库存 G1 上研究速度跟踪与熵系数消融,记录多种子训练和独立仿真评估。

强化与机器人学习

Ant 四足行走与消融实验

· 交互报告 · 中文

在八关节 Ant 上学习四足行走,比较能耗惩罚和熵正则设置,并保留多种子实验。

强化与机器人学习

Cartpole 平衡实验

· 交互报告 · 中文

在 Isaac Lab 的倒立摆任务上训练 PPO 策略,连接观测、动作、奖励、网络与训练曲线。

强化与机器人学习

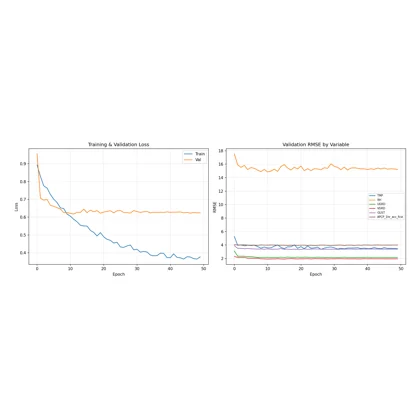
天气预测 CNN 基线训练

· 训练报告 · 中英混排

用单帧气象空间数据训练六变量回归 CNN,记录模型结构、训练曲线、验证误差和过拟合现象。

天气预测深度学习

2025

Mini-ImageNet 元学习实验

· PDF 报告 · 英文

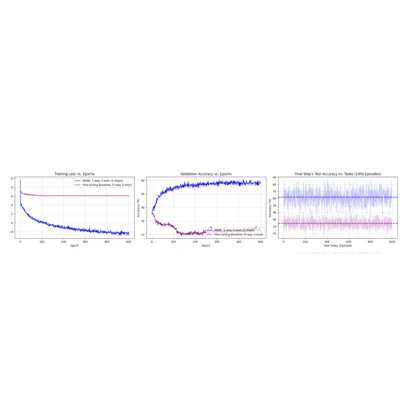
在 Mini-ImageNet 上比较 MAML 与微调基线,并考察类别数、样本数和内循环更新步数的影响。

深度学习

网页信息交叉核查技术报告

· PDF 报告 · 英文

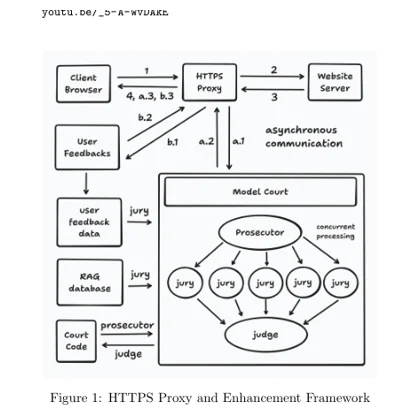
结合 C 语言 HTTPS 代理与多模型评审模块,在网页浏览过程中识别和交叉核查可疑信息。

智能体与系统

Transformer 的归一化与正则化

· PDF 报告 · 英文

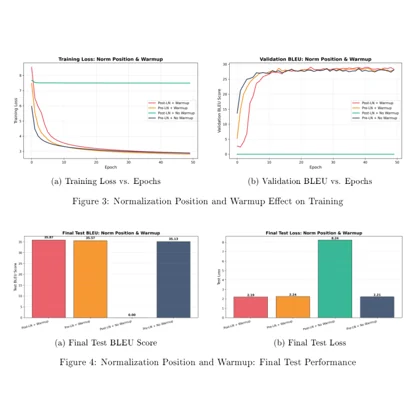
在 IWSLT2017 法英翻译任务上,比较归一化位置、归一化类型、Dropout、预热和权重衰减。

深度学习

权重初始化与学习率调度

· PDF 报告 · 英文

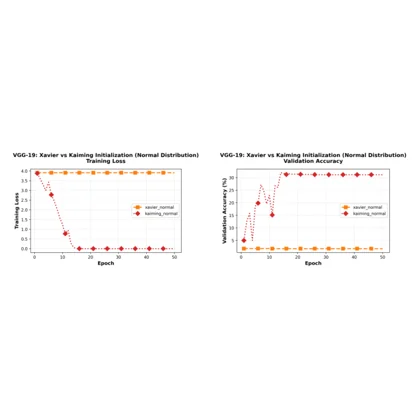
分别使用 VGG-19 和 ResNet-34,比较初始化方法与学习率调度对深度网络训练的影响。

深度学习

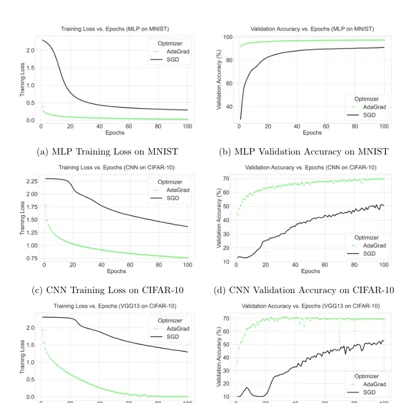
自适应梯度与动量的训练影响

· PDF 报告 · 英文

在 MNIST 与 CIFAR-10 的不同网络上比较自适应梯度和动量方法,观察损失下降与准确率变化。

深度学习

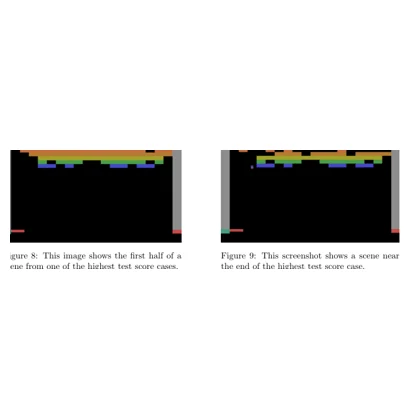
从简化环境到 Atari Breakout

· PDF 报告 · 英文

从简化打砖块任务的 Q-learning 出发,扩展到完整 Atari 环境中的 DQN,记录实现、调试与训练表现。

强化与机器人学习深度学习

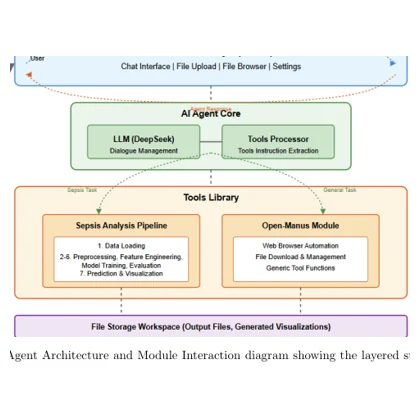
脓毒症分析任务的 AI Agent 原型

· PDF 报告 · 英文

通过语言模型调用受限分析工具,串联用户请求、脓毒症数据分析和结果解释,讨论智能体的分层设计。

智能体与系统

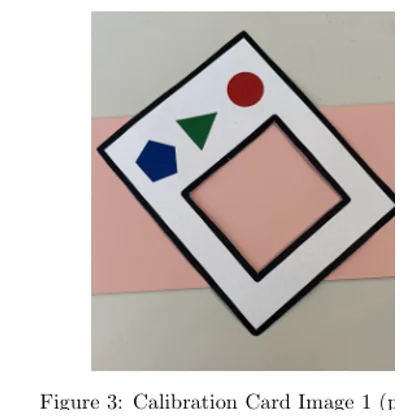
机器学习颜色校准

· PDF 报告 · 英文

以校色卡建立拍摄颜色到目标颜色的映射,记录数据准备、特征构造、模型比较和部署过程。

计算机视觉深度学习

Smart IoT Platform 联合技术报告

· PDF 报告 · 英文

以 Raspberry Pi 中心节点和 MQTT 通信连接传感器、执行器、机械臂及智能手套,记录模块化 IoT 平台的设计与实现。

机器人工程

2024

基于质心检测的机器人巡线

· PDF 报告 · 英文

使用 OpenCV 提取指定颜色的线条质心,以比例控制跟随目标,并结合搜索和避障状态处理失线。

机器人工程计算机视觉

左墙跟随与迷宫脱困

· PDF 报告 · 英文

用激光扫描、左墙跟随和状态切换完成迷宫脱困,记录障碍检测、死路处理与仿真测试。

机器人工程